يد روبوتية تركب مصباحا كهربائيا بحركات تحاكي مهارات البشر
درب باحثون يدا روبوتية على تغيير أوضاع الأشياء بين الأصابع وتقليل سقوطها. وخلال الاختبارات، انخفضت مرات السقوط من 16 إلى 4، كما ركبت اليد مصباحا كهربائيا في قاعدته حتى أضاء.
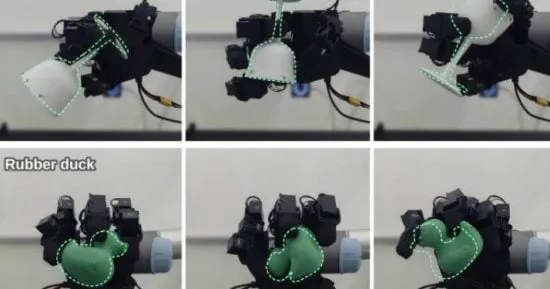
درب باحثون من جامعتي كاليفورنيا في بيركلي وديفيس يدا روبوتية على تغيير أوضاع الأشياء بين الأصابع مع تقليل فرص سقوطها. وأظهرت تجربة عملية قدرتها على تركيب مصباح كهربائي في قاعدته حتى أضاء.
أبرز النقاط
- درب باحثون من جامعتي كاليفورنيا في بيركلي وديفيس اليد الروبوتية LEAP داخل محاكاة حاسوبية.
- تتكون اليد من 16 مفصلا، وتدربت على تغيير أوضاع الأشياء بين الأصابع من دون عروض حركية بشرية.
- خفض نظام حماية برمجي مرات سقوط الأشياء من 16 إلى 4 خلال 1200 تسلسل حركي.
- ركبت اليد مصباحا كهربائيا في قاعدته حتى أضاء، باستخدام حركات أصابع تعلمتها بالذكاء الاصطناعي.
يجمع النظام بين الذكاء الاصطناعي وتقنيات التحكم الحركي، لمساعدة اليد على تنفيذ الحركة المطلوبة والحفاظ في الوقت نفسه على الإمساك الآمن بالأشياء. وتدربت اليد على تحريك الأجسام حتى في أوضاع صعبة، منها توجيه راحة اليد إلى الأسفل.
أخبار ذات صلة
 مركز زراعة الكبد بجامعة المنصورة يعالج المرضى مجانا على نفقة الدولة
 Adobe Acrobat يحول ملفات PDF إلى Word مع الحفاظ على التنسيق
تدريب اليد الروبوتية
استخدم الباحثون يدا روبوتية تحمل اسم LEAP، وتتكون من 16 مفصلا. وجرت عملية التدريب بالكامل في بيئة محاكاة حاسوبية، من دون الاستعانة بعروض حركية يقدمها البشر.
لم يقتصر التدريب على تدوير الأشياء، بل شمل تغيير مواضعها واتجاهاتها بين الأصابع، بما يحاكي ظروف الإمساك الواقعية. ويتيح ذلك لليد الانتقال بين حركات مختلفة مع محاولة الحفاظ على ثبات الجسم الذي تمسك به.
تقليل سقوط الأجسام
أضاف الباحثون نظام حماية برمجيا يراجع الحركات المقترحة ويعدلها للحد من سقوط الأشياء، مع الحفاظ على مسار الحركة الأصلي قدر الإمكان. ويوازن النظام بذلك بين إتمام الحركة المطلوبة وتأمين الإمساك بالجسم.
واختبر الفريق اليد على مصباح كهربائي حقيقي، إلى جانب نماذج بلاستيكية مطبوعة بتقنية الطباعة ثلاثية الأبعاد. وشملت النماذج:
- سكين.
- كأس نبيذ.
- بطة صغيرة.
وأظهرت الاختبارات، التي تضمنت 1200 تسلسل حركي، انخفاض مرات سقوط الأشياء من 16 مرة إلى 4 مرات بعد إضافة نظام الحماية. ويشير ذلك إلى أن تعديل الحركة المقترحة ساعد اليد على مواصلة أداء المهام مع تقليل فقدان الإمساك بالأجسام.
تجربة تركيب المصباح
في التجربة العملية، استخدمت اليد حركات أصابع تعلمتها بالذكاء الاصطناعي لتركيب المصباح الكهربائي في قاعدته، حتى أضاء. واستعانت التجربة بحركات مبرمجة مسبقا لتحريك الذراع، بينما تولت الأصابع تنفيذ المهارة التي تعلمتها.
ويرى الباحثون أن التقنية تمثل خطوة نحو روبوتات تتعامل مع الأشياء بدقة وأمان أكبر، لا سيما في المهام التي قد يؤدي فيها سقوط الأجسام إلى تعطيل العمل. وتجمع التجربة بين التدريب داخل المحاكاة واختبار الحركة على أجسام حقيقية ونماذج مطبوعة.
ماذا يعني هذا الخبر؟
توضح التجربة كيف يمكن تدريب روبوتات على التعامل مع الأشياء وتنفيذ حركات دقيقة مع تقليل سقوطها. لكنها تظل خطوة نحو روبوتات أكثر أمانا، وليست دليلا على استخدامها حاليا في مهام الحياة اليومية.
أسئلة وأجوبة
كيف تدربت اليد الروبوتية؟
جرت عملية التدريب بالكامل في بيئة محاكاة حاسوبية، من دون الاستعانة بعروض حركية يقدمها البشر.
كيف قلل نظام الحماية سقوط الأشياء؟
راجع الحركات المقترحة وعدلها للحد من سقوط الأشياء، مع الحفاظ على مسار الحركة الأصلي قدر الإمكان.
ما المهمة التي نفذتها اليد في التجربة العملية؟
ركبت مصباحا كهربائيا في قاعدته حتى أضاء.